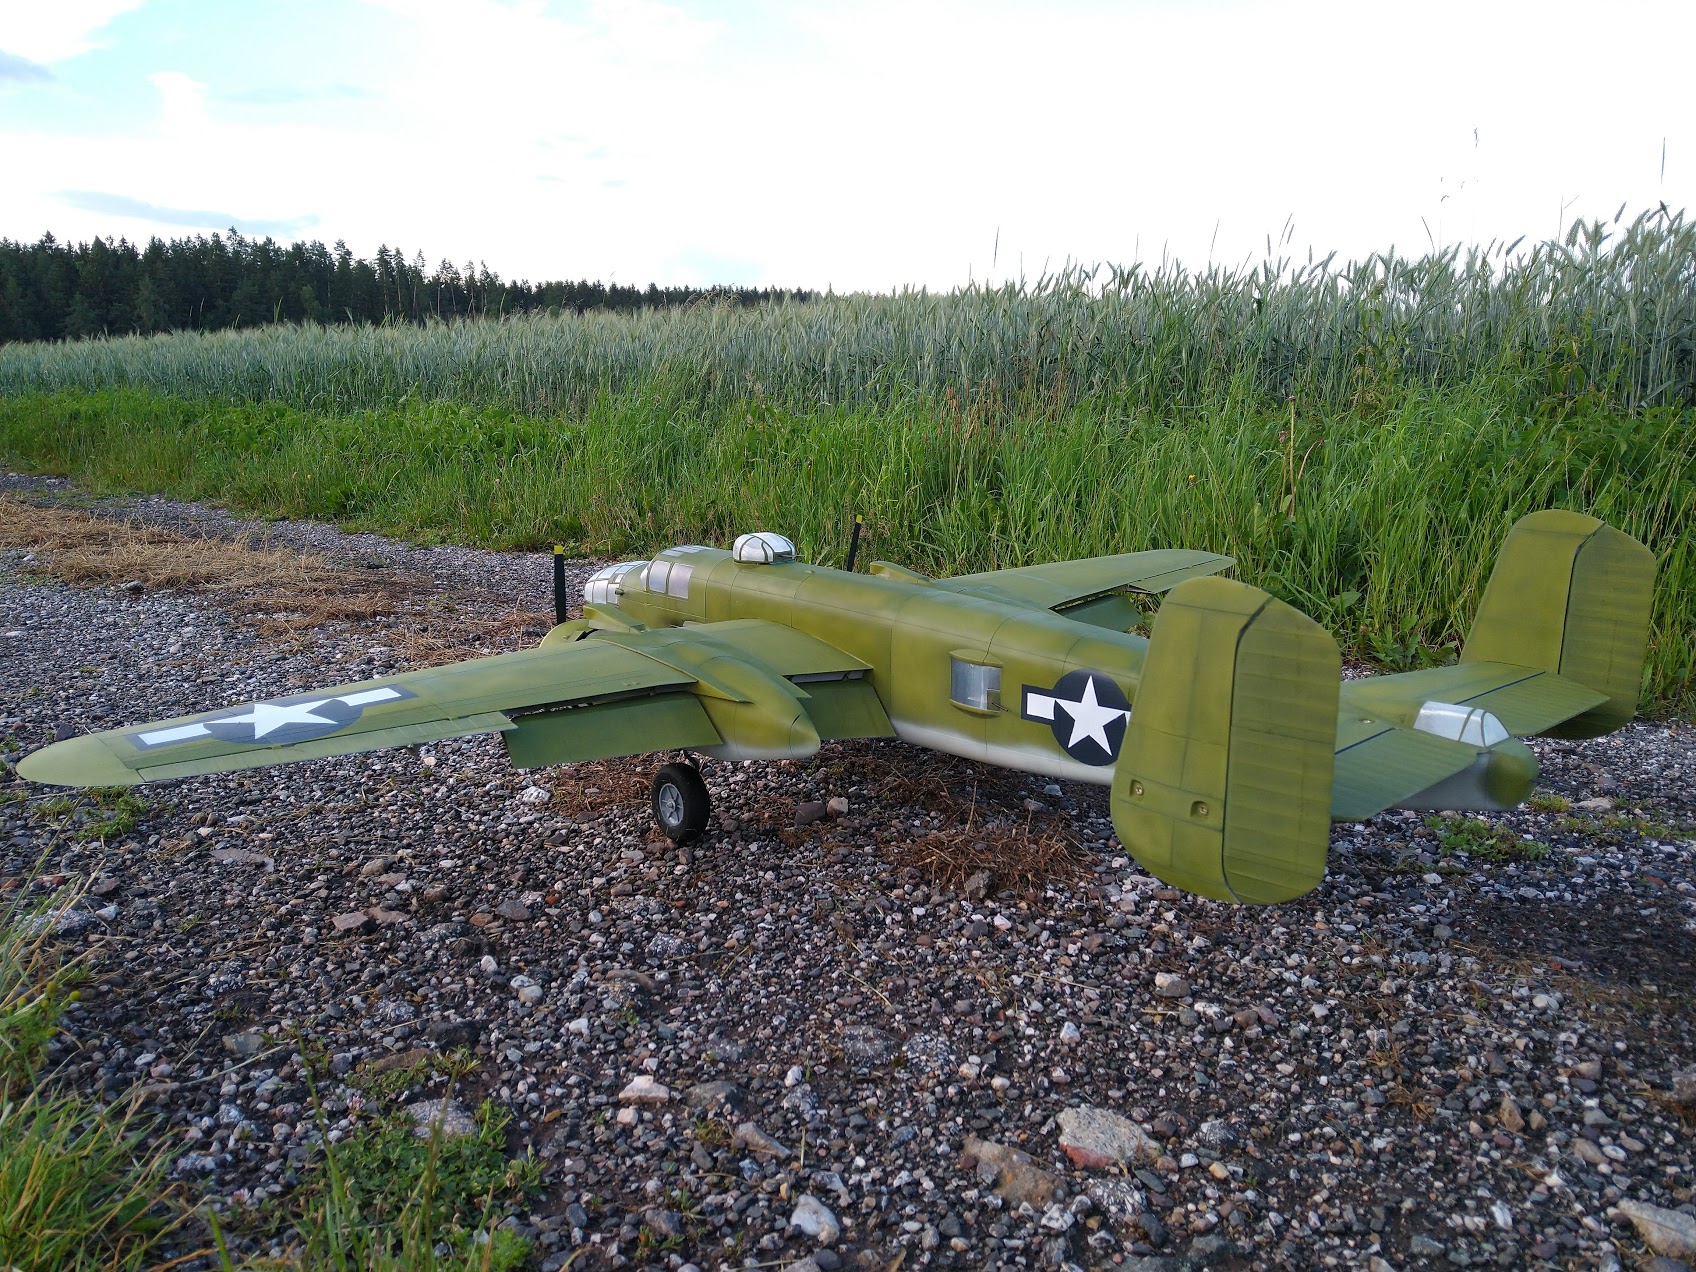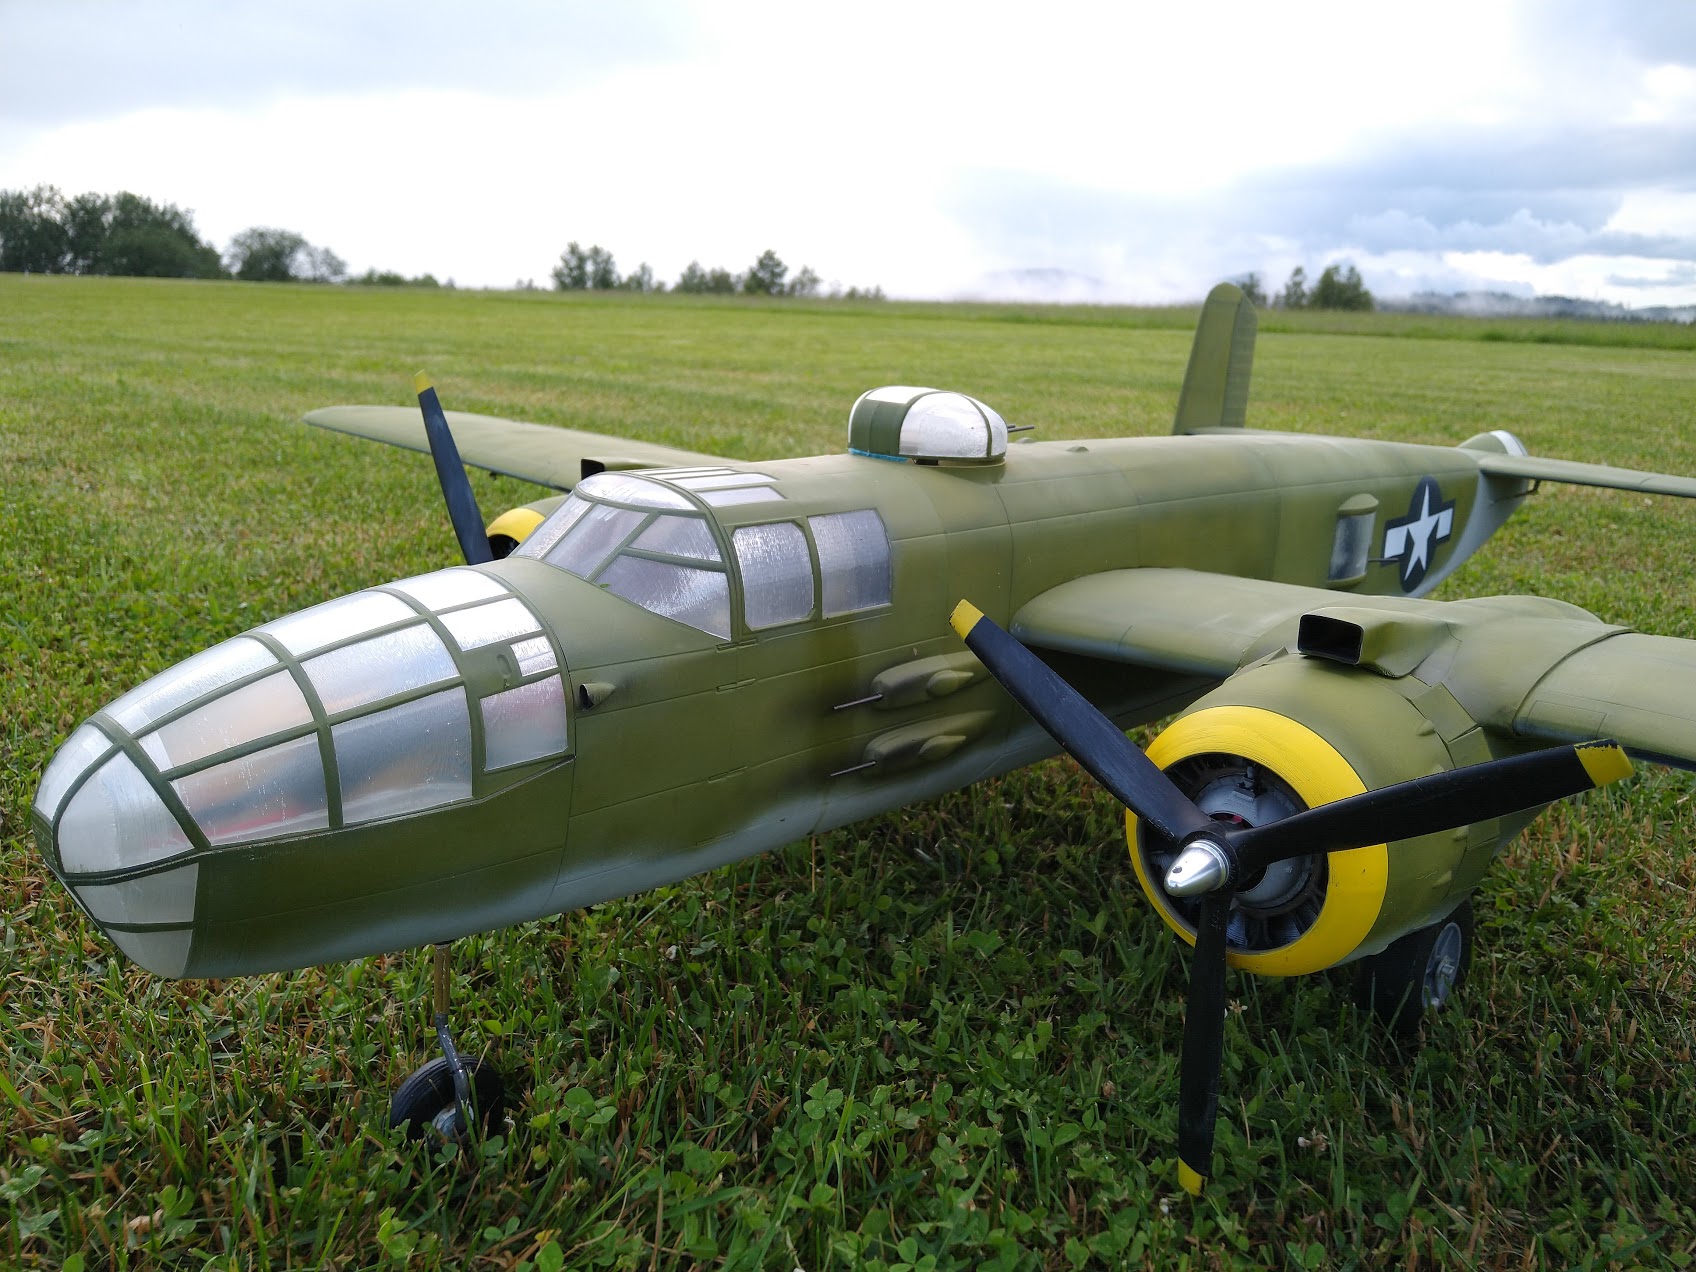
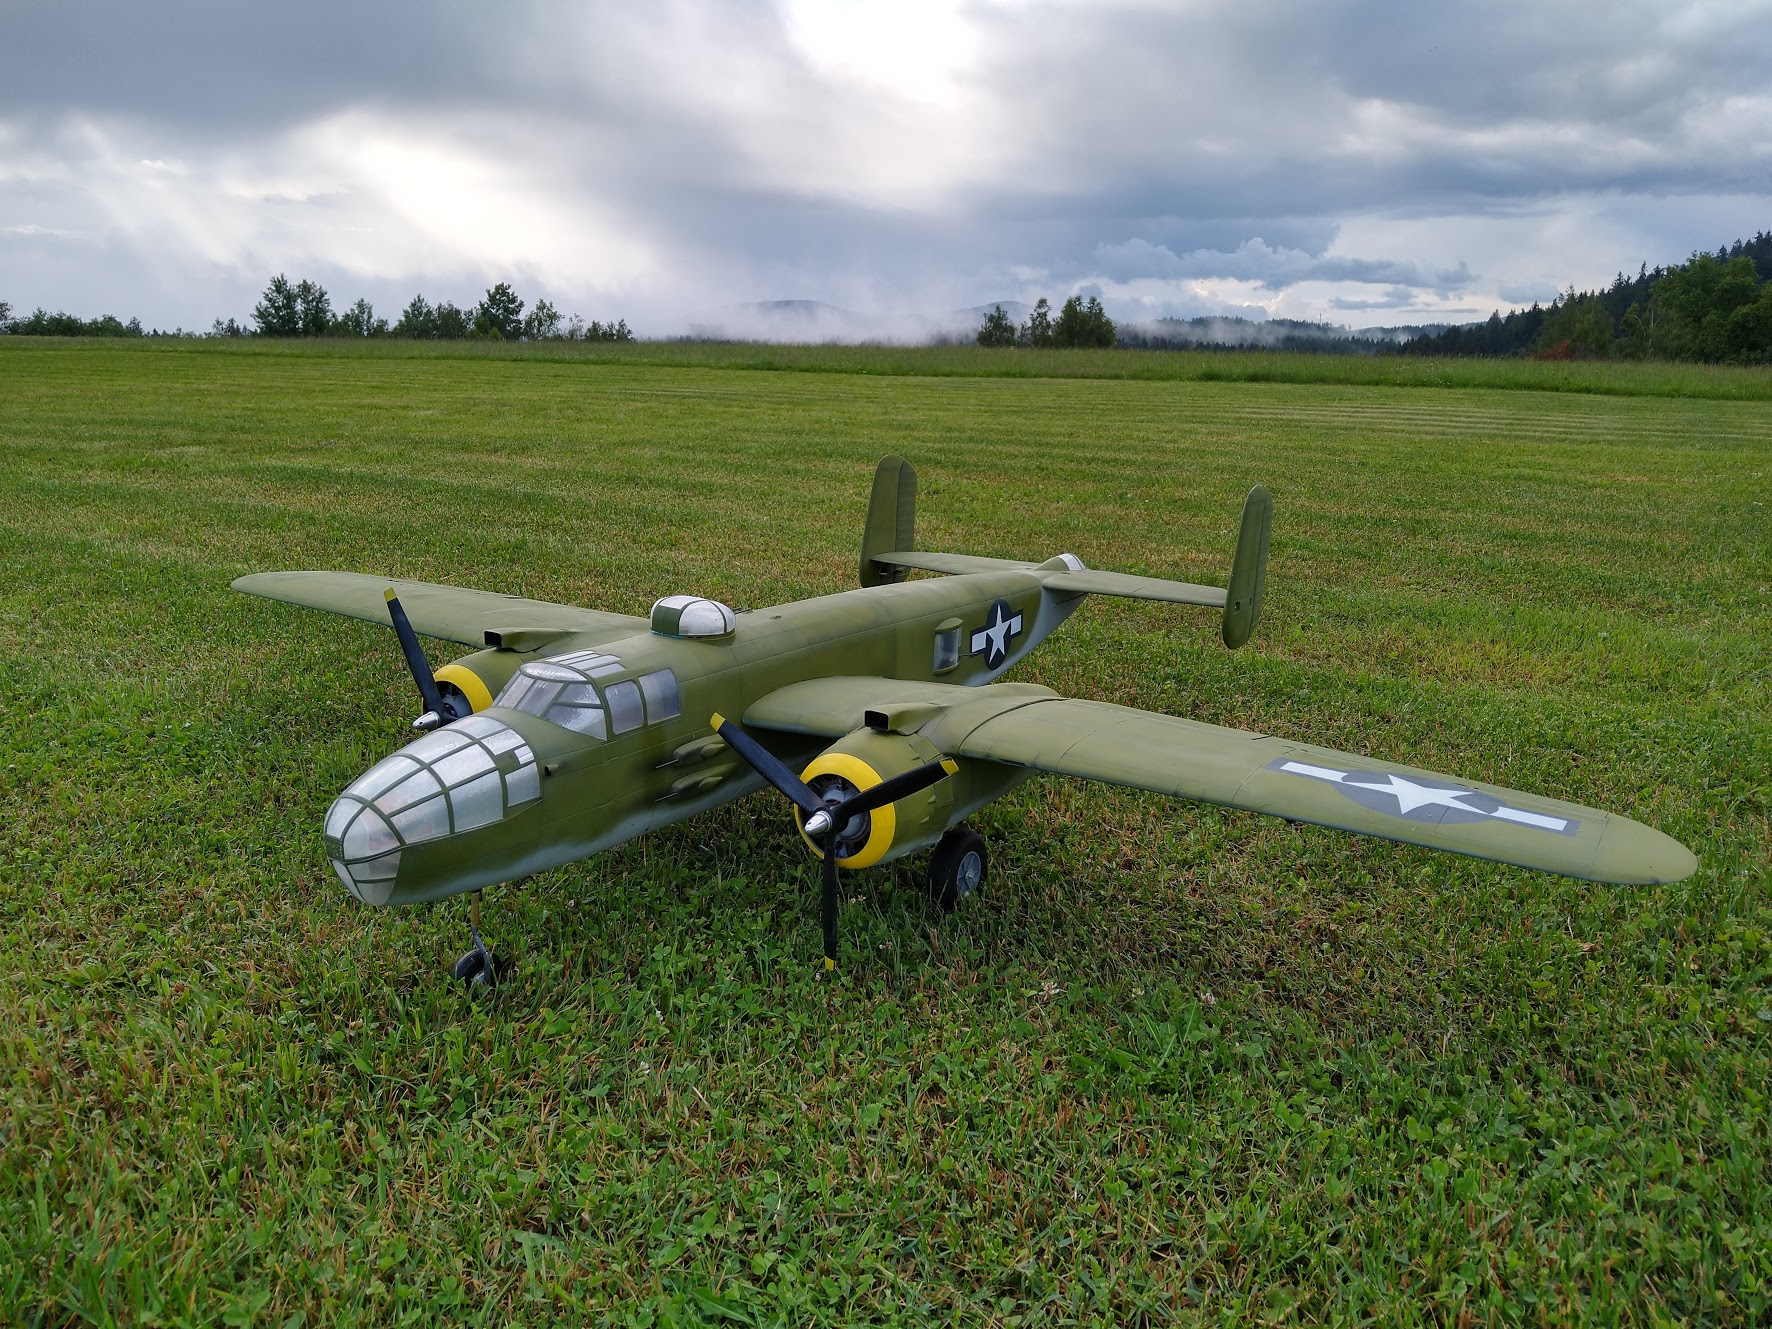
3D tištěný model amerického středního bombardéru North American B-25J Mitchell od firmy 3DLabPrint.
B-25J Mitchell
29 Prosinec, 2020
Stav
V opravě
Parametry
| Rozpětí | 1720 mm |
|---|---|
| Délka | 1360 mm |
| Letová hmotnost | 4,0 kg |
Pohon
2x elektromotor Leopard 3542/450KV, Regulátory YEP 40A umístěné v motorových gondolách, napájení 6S 3 300 mAh, třílisté vrtule Master Airscrew 11x7".
Řízení a mechanika
Letadlo je osazené 10ks digitálních mikro serv TowerPro MG90D s kovovými převody. Směrovky jsou pro snížení váhy osazené plastovými servy SG90D.
Ovládání
Použit je přijímač FrSky RX4R, jednotlivé kanály jsou vytažené z 16 kanálového S-BUS dekodéru. Přijímač je umístěn v pumovnici, aby byly antény mimo veškerou složitou kabeláž modelu. Model obsahuje zvukový modul ESS Air v2 s vibračními reproduktory umístěnými v motorových gondolách.
Ovládané funkce:
- Směrovka pravá
- Směrovka levá
- Výškovka pravá
- Výškovka levá
- Zatáčení předního podvozku
- Podvozek
- Otáčení věže
- N/A
- Křidélko pravé
- Klapka pravá vnější
- Klapka pravá vnitřní
- Zvuk motoru
- Křidélko levé
- Klapka levá vnější
- Klapka levá vnitřní
- Plyn
Vzhledem k tomu, že všechny nohy podvozku se vysouvají směrem dopředu, mění se těžiště modelu v závislosti na vysunutí a zasunutí podvozku. Vysunutí klapek také vyžaduje změnu trimu výškovky. Model tedy využívá 6 letových režimů pro nastavení různých trimů výškovky v závislosti na konfiguraci.
0 - Cruise (podvozek i klapky zasunuty)
1 - Vzlet a přistání (podvozek venku, klapky v pozici 1)
2 - Krátké přistání (podvozek venku, klapky v pozici 2)
3 - Klapky 1, podvozek zasunut
4 - Klapky 2, podvozek zasunut
5 - Podvozek vysunut bez klapek
Dále je u modelu nakonfigurováno spouštění motorů synchronizovaných se zvukem do volnoběžných otáček s bezpečnostním spínačem na kombinaci SE uprostřed a SF nahoru. Vypnutí motoru je pak zpožděno opět pro synchronizaci se zvukem. Oproti videu jsou repráčky podložené balzou pro posílení zvukového efektu. Věž se otáčí v závislosti na pozici křidélek a směrovek se zpomalením pro pokud možno realistický pohyb. Řízení přední nohy podvozku je aktivní pouze, pokud je podvozek vysunutý. Při zasunutí podvozku dojde k natočení do pozice, aby nedošlo k zaseknutí přední nohy v šachtě.
Stavba
Model je vytištěný převážně z klasického PLA, směrovky jsou pro ušetření hmotnosti na ocase vytištěné z pěnícího LW-PLA. V současné době je poškozená přední noha podvozku a vyžaduje jiné řešení spojky.
 B-25J Mitchell
-
3DLabPrint B-25 Mitchell maiden flight
-
3DLabPrint B-25J Mitchell
-
3DLabPrint B-25J Mitchell